
蓬勃發展的室內定位技術
室內定位的技術分支多樣,下圖是各種室內定位方案的對比圖:
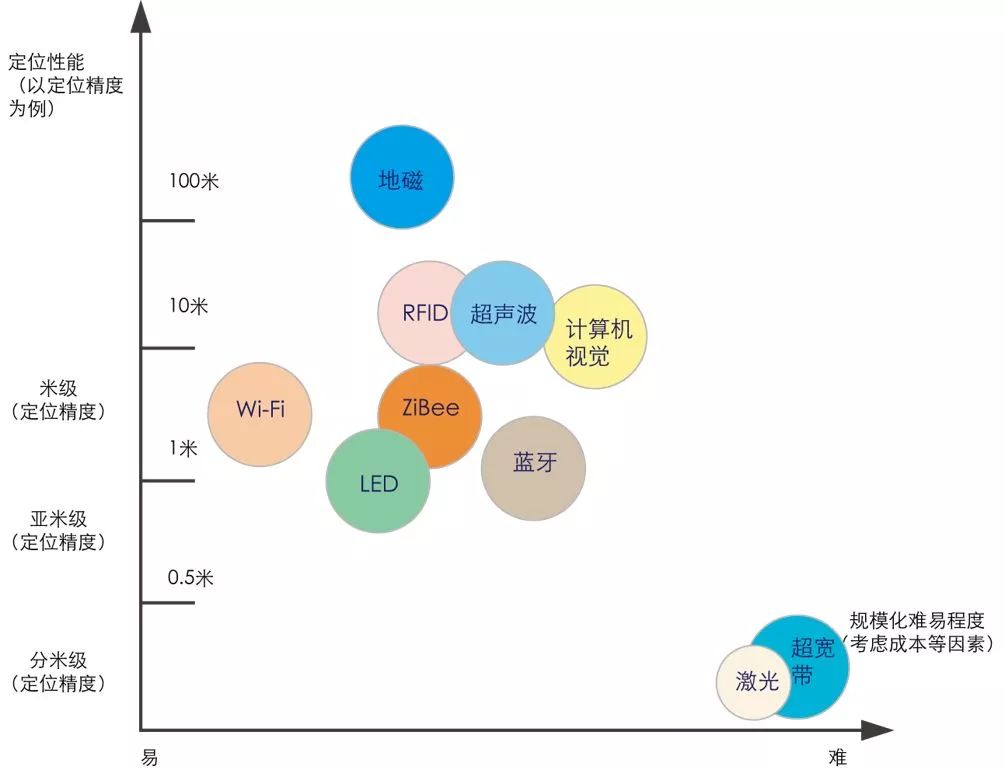
目前室內定位常用的定位方法,從原理上主要分為七種:鄰近探測法、質心定位法、多邊定位法、三角定位法、極點法、指紋定位法和航位推算法。
| 定位原理 | 描述 | 特點 |
| 臨近探測法 | 通過一些有范圍限制的物理信號的接收,從而判斷移動設備是否出現在某一個發射點附近。 | 該方法雖然只能提供大概的定位信息,但其布設成本低、易于搭建,適合于一些對定位精度要求不高的應用,例如自動識別系統用于公司的員工簽到。 |
| 質心定位法 | 根據移動設備可接收信號范圍內所有已知的信標(beacon)位置,計算其質心坐標作為移動設備的坐標。 | 該方法易于理解,計算量小,定位精度取決于信標的布設密度。 |
| 多邊定位法 | 通過測量待測目標到已知參考點之間的距離,從而確定待測目標的位置。 | 精度高、應用廣。 |
| 三角定位法 | 該方法是在獲取待測目標相對2個已知參考點的角度后結合兩參考點間的距離信息可以確定唯一的三角形,即可確定待測目標的位置。 | 精度高、應用廣。 |
| 極點法 | 通過測量相對某一已知參考點的距離和角度從而確定待測點的位置。 | 該方法僅需已知一個參考點的位置坐標,因此使用非常方便,已經在大地測量中得到廣泛應用。 |
| 指紋定位法 | 在定位空間中建立指紋數據庫,通過將實際信息與數據庫中的參數進行對比來實現定位。 | 指紋定位的優勢是幾乎不需要參考測量點,定位精度相對較高;但缺點是前期離線建立指紋庫的工作量巨大,同時很難自適應于環境變化較大的場景。 |
| 航位推算法 | 是在已知上一位置的基礎上,通過計算或已知的運動速度和時間計算得到當前的位置。 | 數據穩定,無依賴,但該方法存在累積誤差,定位精度隨著時間增加而惡化。 |
不同的室內定位方法選擇不同的觀測量,通過不同的觀測量提取算法所需要的信息。下表對主要的觀測量進行簡要的介紹。
| 觀測量 | 簡介 |
| RSSI測量 | 它是通過計算信號的傳播損耗,可以使用理論或者經驗模型來將傳播損耗轉化為距離,也可以用于指紋定位建立指紋庫。 |
| TOA測量 | 該方法主要測量信號在基站和移動臺之間的單程傳播時間或來回傳播時間。前者要求基站與移動臺間的時鐘同步。 |
| TDOA測量 | 該方法同樣是測量信號到達時間,但使用到達時間差進行定位計算,可利用雙曲線交點確定移動臺位置,故可以避免對基站和移動臺的精確同步。 |
| AOA測量 | 該方法是指接收機通過天線陣列測出電磁波的入射角度,包括測量基站信號到移動臺的角度或者移動臺信號到達基站的角度。每種方式均會產生從基站到移動臺的方向線。2個基站可以得到2條方向線,其交點即為移動臺位置。因此,AOA方法只需要2個基站即可確定移動臺位置。 |
| 方向和距離 | 獲取方向和距離多用于航位推算定位,采用自包含傳感器記錄載體的物理信息,計算得到方向和距離,從而在已知上一位置的基礎上計算得到當前的位置。 |
根據上面介紹的定位原理和觀測量,衍生出了多種室內定位技術,下面將對主流的室內定位技術進行簡要介紹。
1.WiFi定位技術
目前WiFi是相對成熟且應用較多的技術,這幾年有不少公司投入到了這個領域。WiFi室內定位技術主要有兩種。
WiFi定位一般采用“近鄰法”判斷,即最靠近哪個熱點或基站,即認為處在什么位置,如附近有多個信源,則可以通過交叉定位(三角定位),提高定位精度。

由于WiFi已普及,因此不需要再鋪設專門的設備用于定位。用戶在使用智能手機時開啟過Wi-Fi、移動蜂窩網絡,就可能成為數據源。該技術具有便于擴展、可自動更新數據、成本低的優勢,因此最先實現了規模化。